Data collection / 项目定位
自动驾驶数据采集
与设备管理平台
持续收集车端数据,管理长期在外设备的软件版本、升级与运行健康。
01 / 输入
车上有什么数据
相机、雷达、定位与车辆状态
车型配置和人工事件
02 / 过程
系统负责什么
采集、缓冲、写盘、诊断
发版、升级、远程监控与上传
03 / 输出
给谁使用
路测与数据运营人员
为回放、标注和训练提供数据
三个工程协作 · PlusRecorder / l4e_bbox / BBox Control Plane
覆盖数据采集与设备软件生命周期。
Hardware / 设备形态
两种设备形态,对应两种数据回收方式
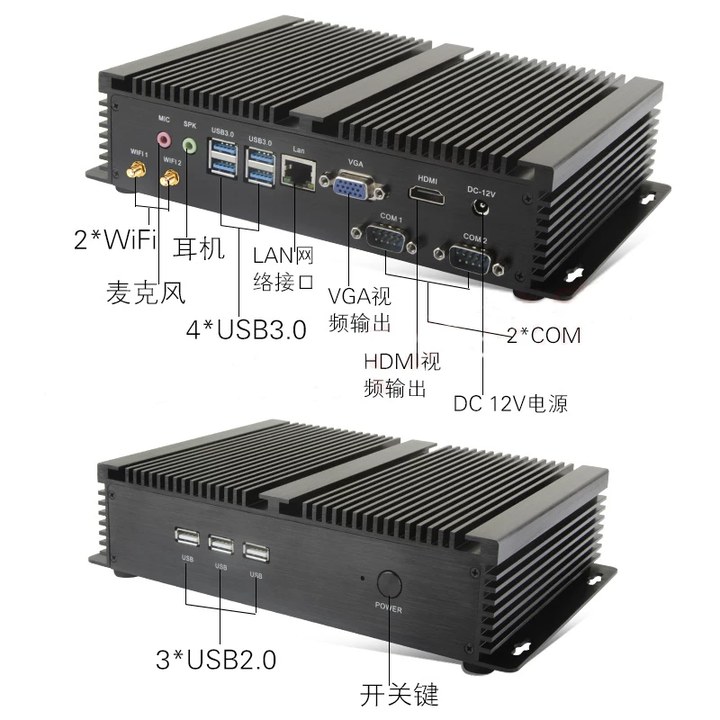
常规 bbox · 占美 GK3000
通过以太网接收 ADU 数据
USB 可移动 SSD 录制
回收方式:取回 SSD,在办公室上传
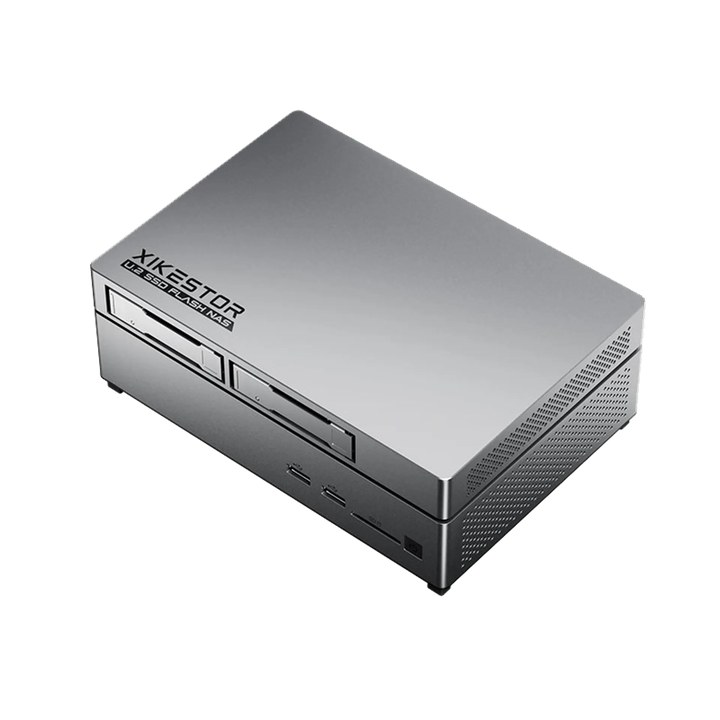
goldenset · 兮克 FS510402DH
2 × U.2 + 4 × NVMe 存储槽位
按车型配置运行本地 LiDAR 驱动
回收方式:通常将 NAS 整机带回上传
ADU / 本机驱动 → 以太网 / 本机消息 → 录制设备 → 本地存储 → 办公室上传
Responsibilities / 功能范围
围绕一次采集,覆盖六项职责
车端服务路测操作员,控制台服务设备运维与数据运营。
01
车辆与采集配置
识别设备和当前车辆
按 profile 选择 topic / 驱动
02
持续录制与存储
本地 fastbag、磁盘发现
有界缓冲、分包与轮转
03
现场质量诊断
检查收流和时间戳
观察积压、错误与溢出
04
路测事件记录
noter 记录接管和场景
关联当前录制 bag
05
软件生命周期管理
发版、办公网升级与现场 OTA
版本、健康检查与升级回执
06
数据回收与上传
办公室上传、文件进度
失败信息与历史结果
Recorder / 持续采集与存储
Recorder:持续写盘,也看清积压和错误
真实 Recorder 前端 · 本地示例数据(DEMO)
从消息到落盘
topic 订阅与过滤 → 有界缓冲 → 批量写入 fastbag。
存储与轮转
发现录制盘、观察剩余容量;active / standby 管理分包切换。
写入链路可观察
当前 bag、速率、写入 / 轮转错误,以及缓冲占用和溢出计数。
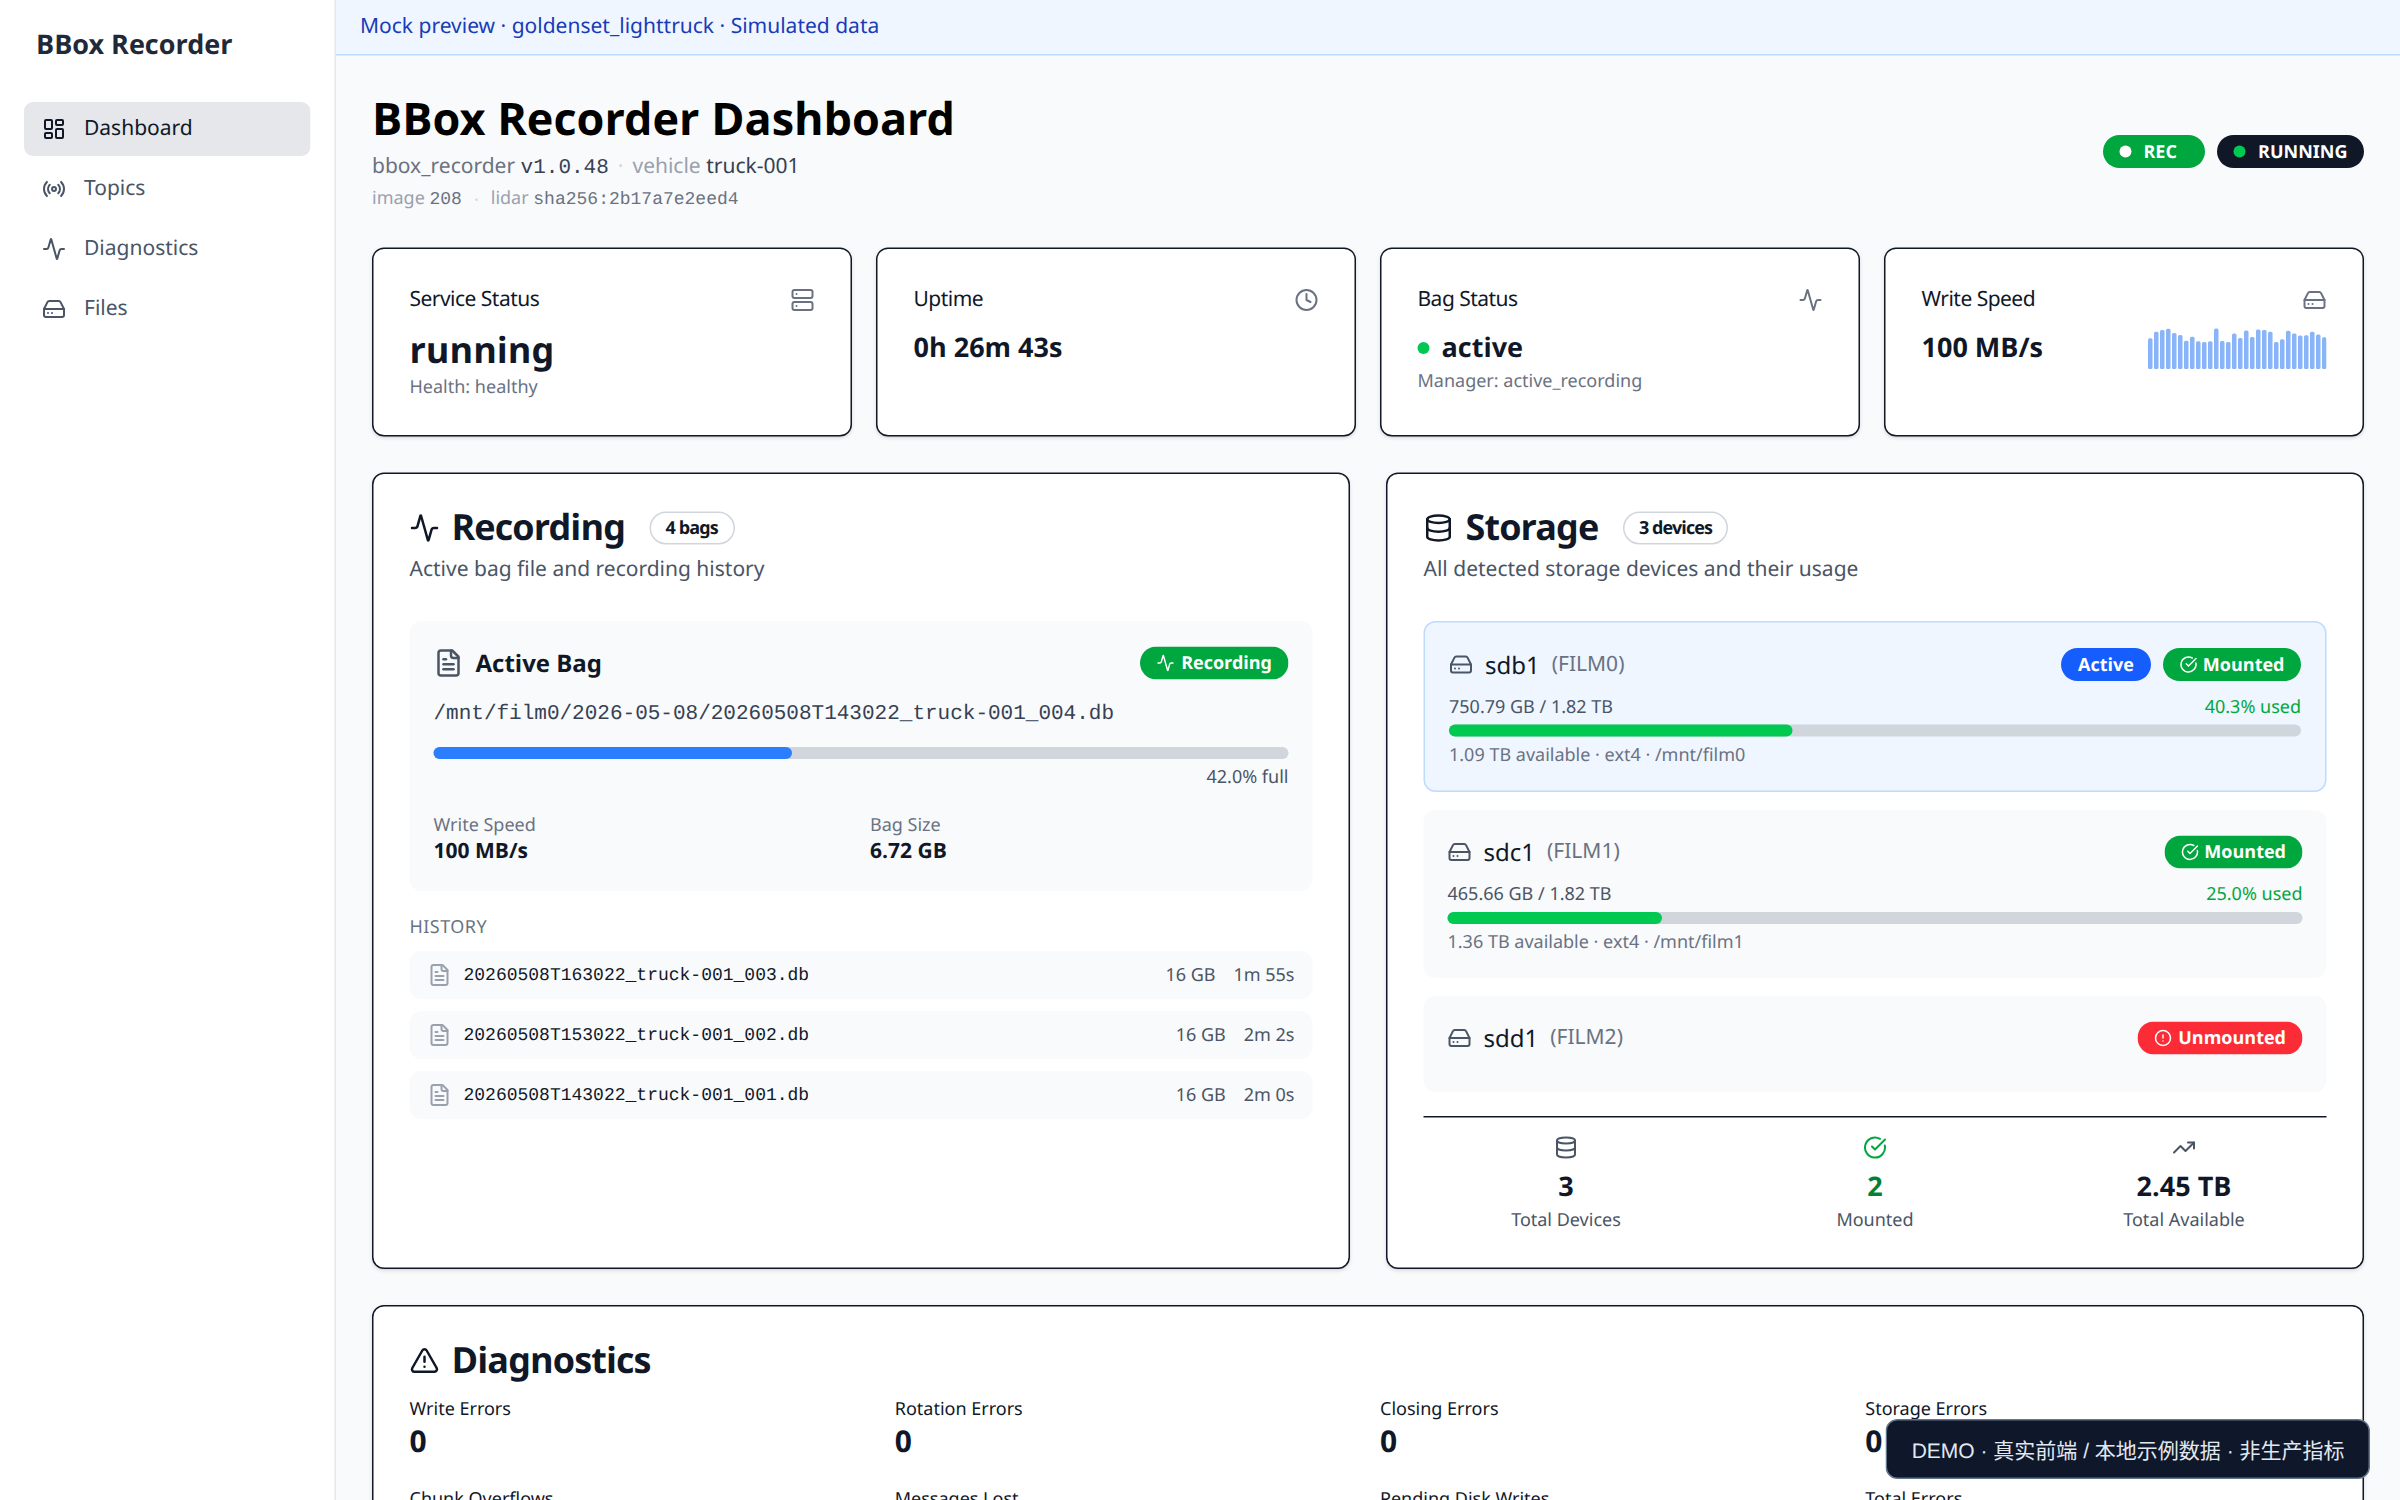 界面用于说明功能;100 MB/s 等数值为演示数据。
Recorder / 数据质量与路测事件
数据录到了,还要确认每路传感器是否正常
真实 Recorder 前端 · 本地示例数据(DEMO)
按传感器分组
相机、LiDAR、毫米波、定位和 IMU;按车型配置必要 topic。
缺流与时序诊断
检查收流、频率和时间戳对齐;Issues only 聚焦异常。
连接现场与后续分析
noter 记录接管和场景,关联当前 bag;包级验证检查连续性。
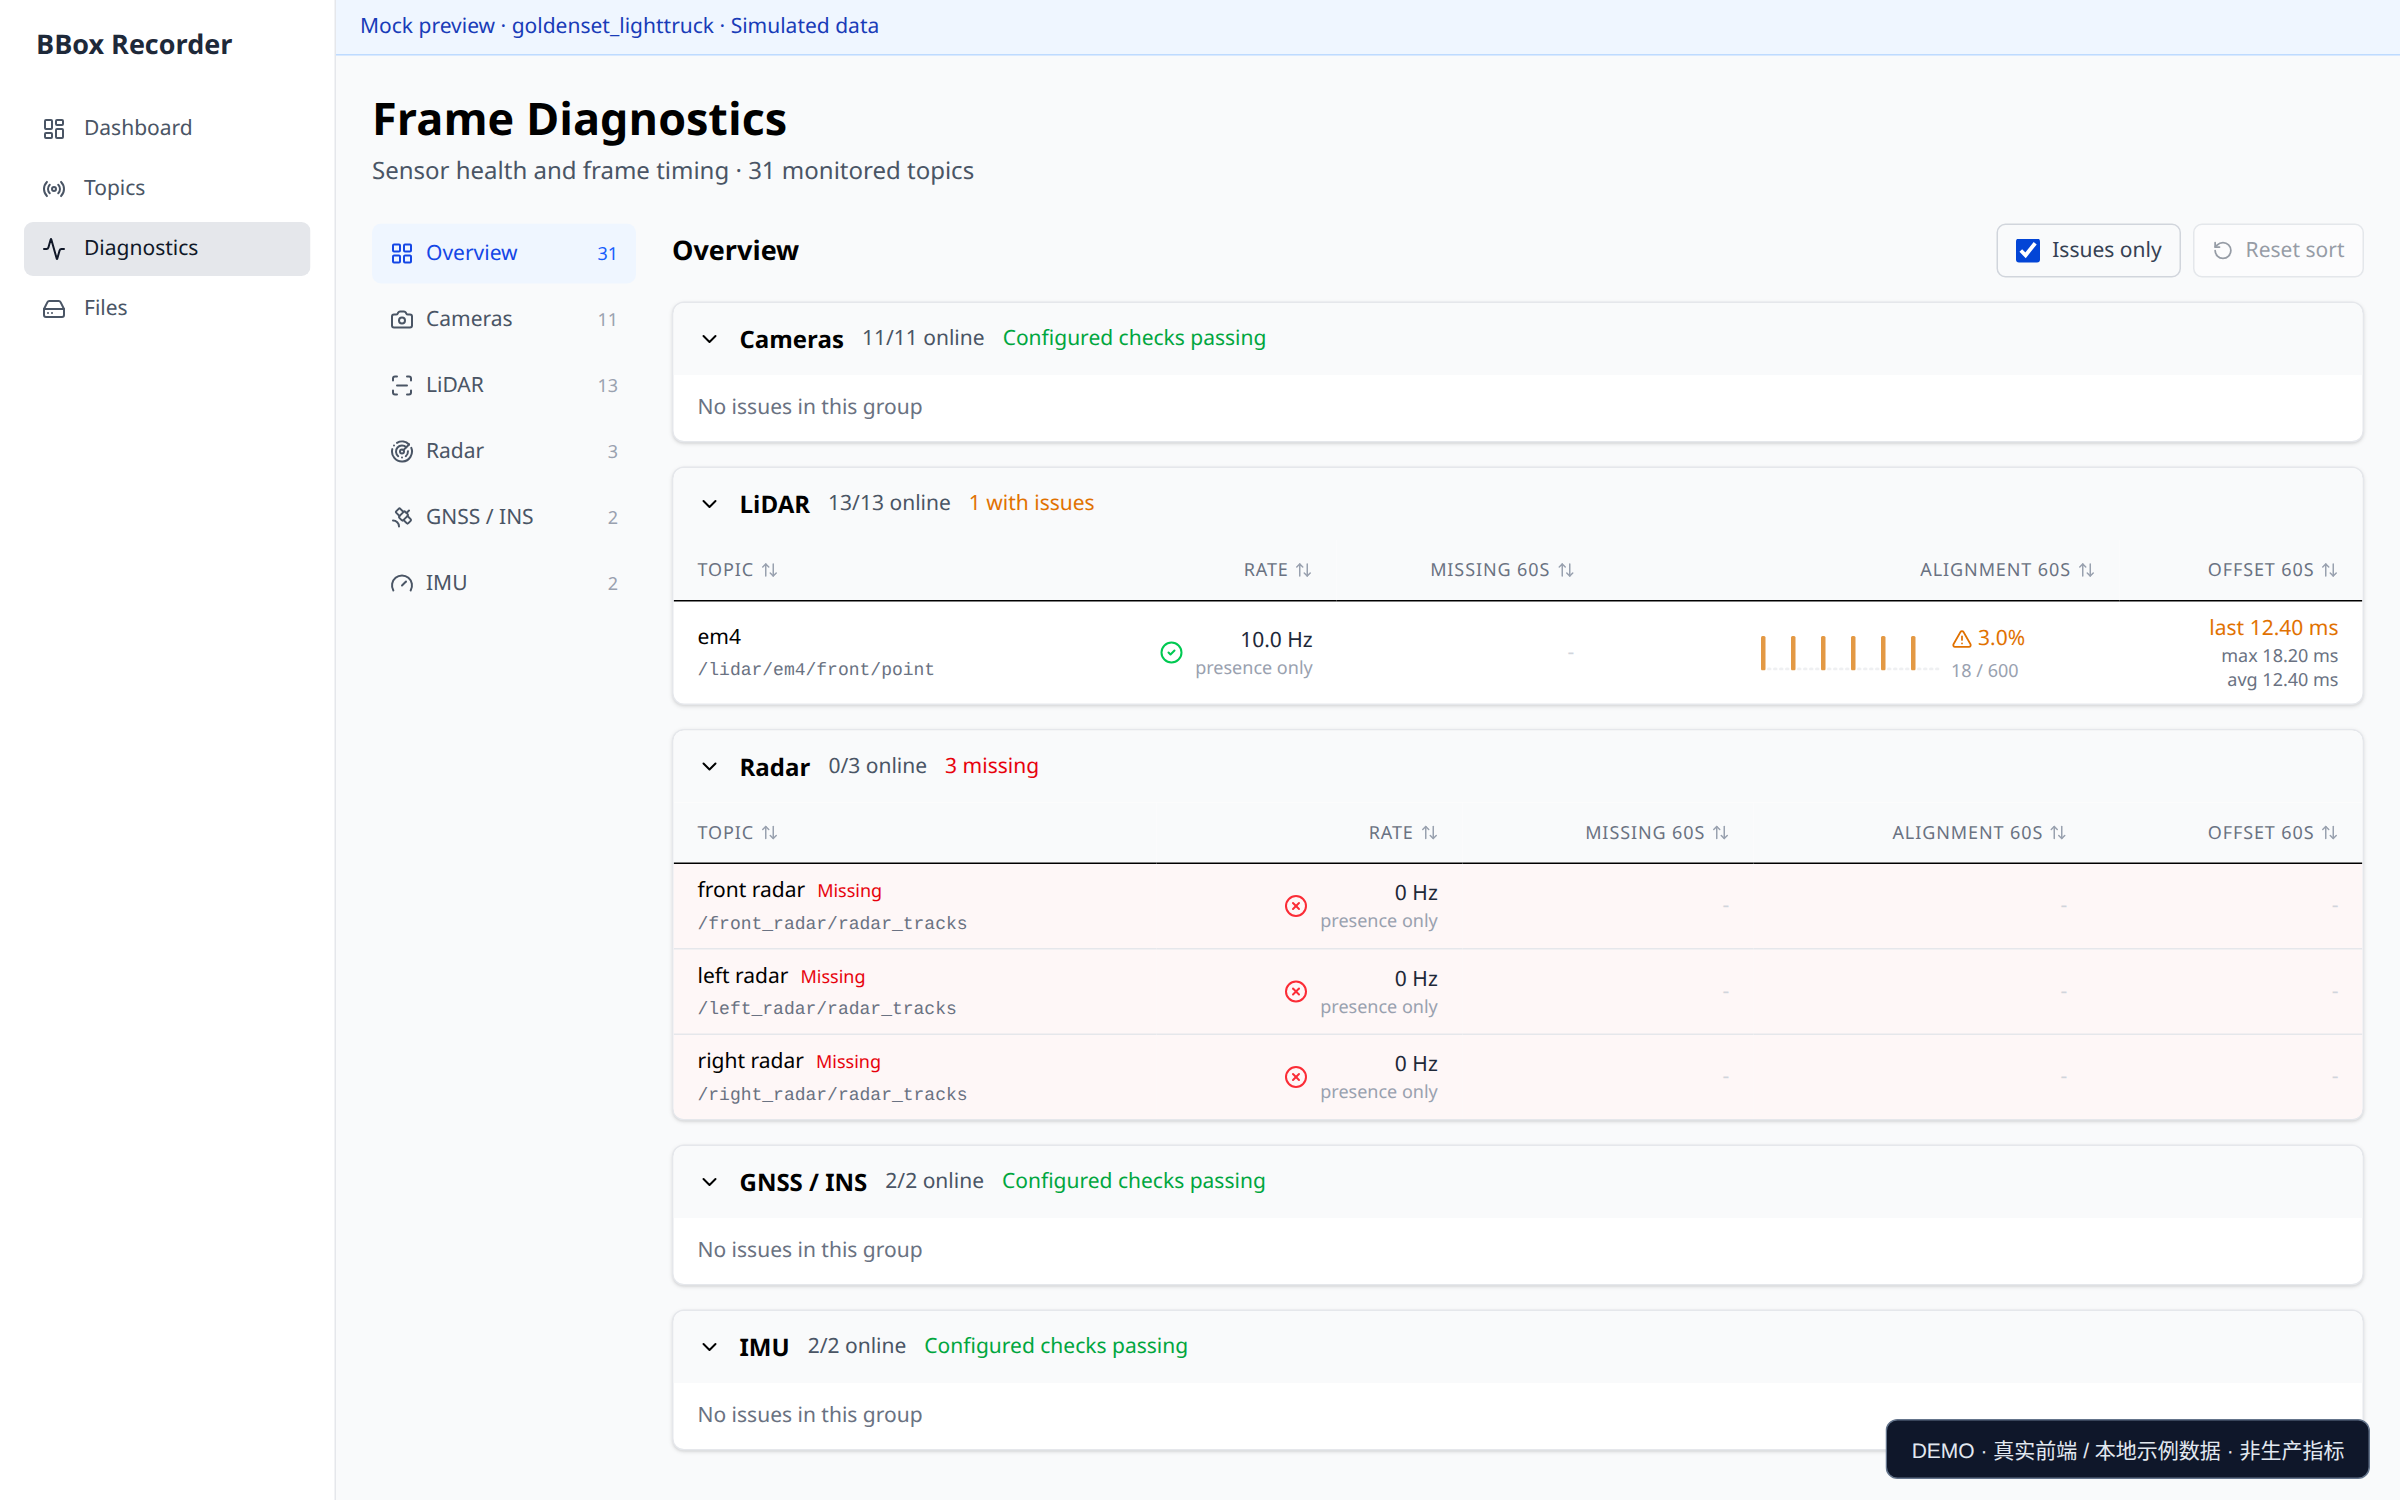 示例异常:缺流与时间戳对齐偏差;检查项以实际 profile 为准。
Collection workflow / 采集与回收
Lifecycle / 发版、升级与持续运维
Control plane / 设备与状态
远程看清设备、软件版本与录制状态
长期在外,也能追踪状态
按设备关联车辆,查看版本、模式和最近一次上报。
状态与资源一起看
Observer 报告 Recorder 状态、错误计数、CPU、内存和磁盘。
保留时间和失联语义
心跳、Observer 与 OTA 各自展示新鲜度;历史状态仍可排查。
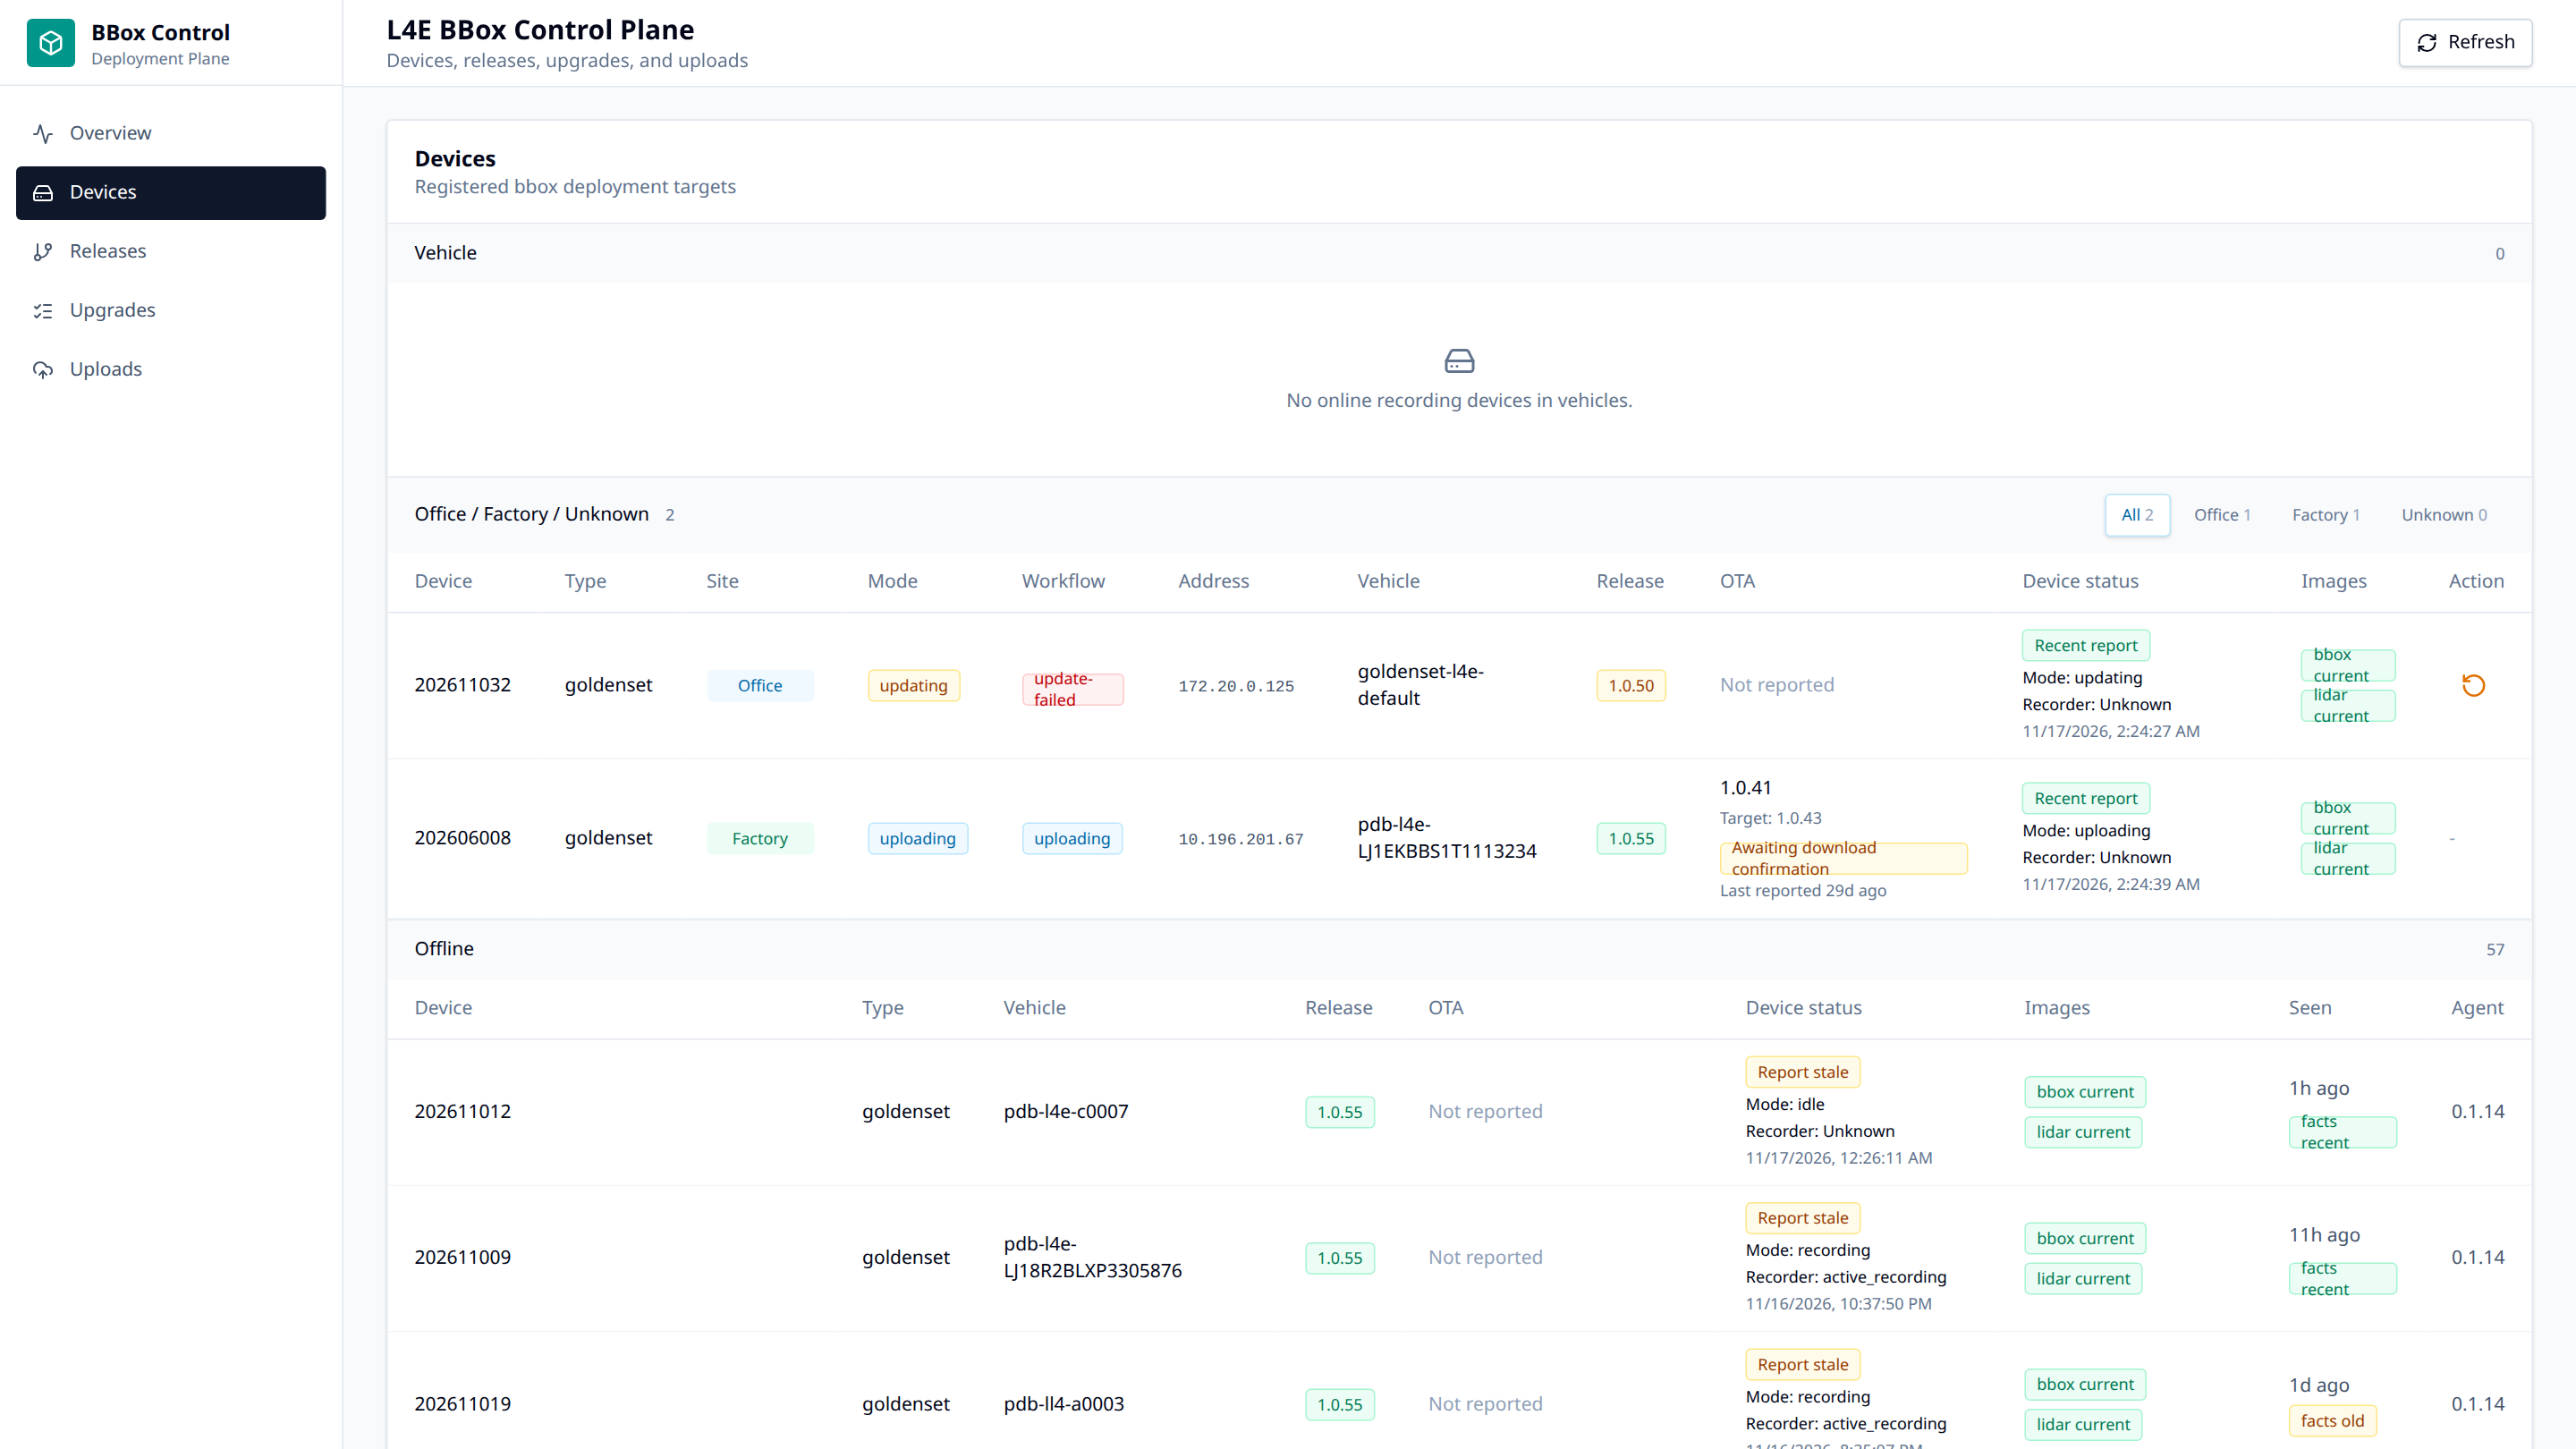 真实线上设备列表;保留原始内容和状态。
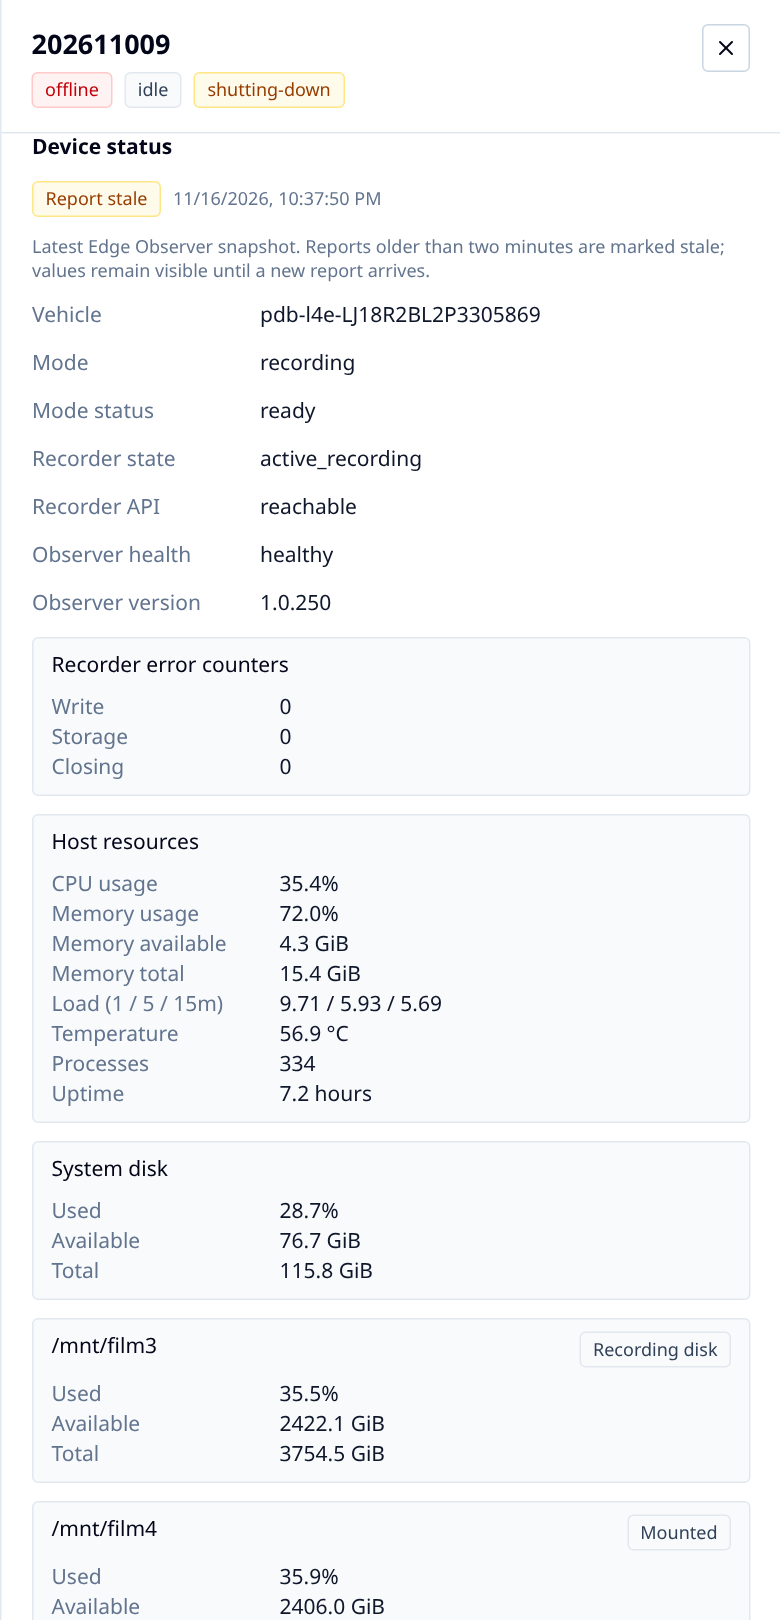 真实 Observer 历史快照;Report stale 不等于当前仍在录制。
Control plane / 升级与数据回收
升级有执行记录,上传能追到每个文件
升级:目标到执行结果
记录目标版本、触发原因、成功 / 失败及日志入口。
上传:任务到文件
当前、历史、搜索和速率视图;详情展示文件进度及结果。
控制与数据传输分开
CP 管目标、任务和记录;runner 部署,本地 worker 上传。
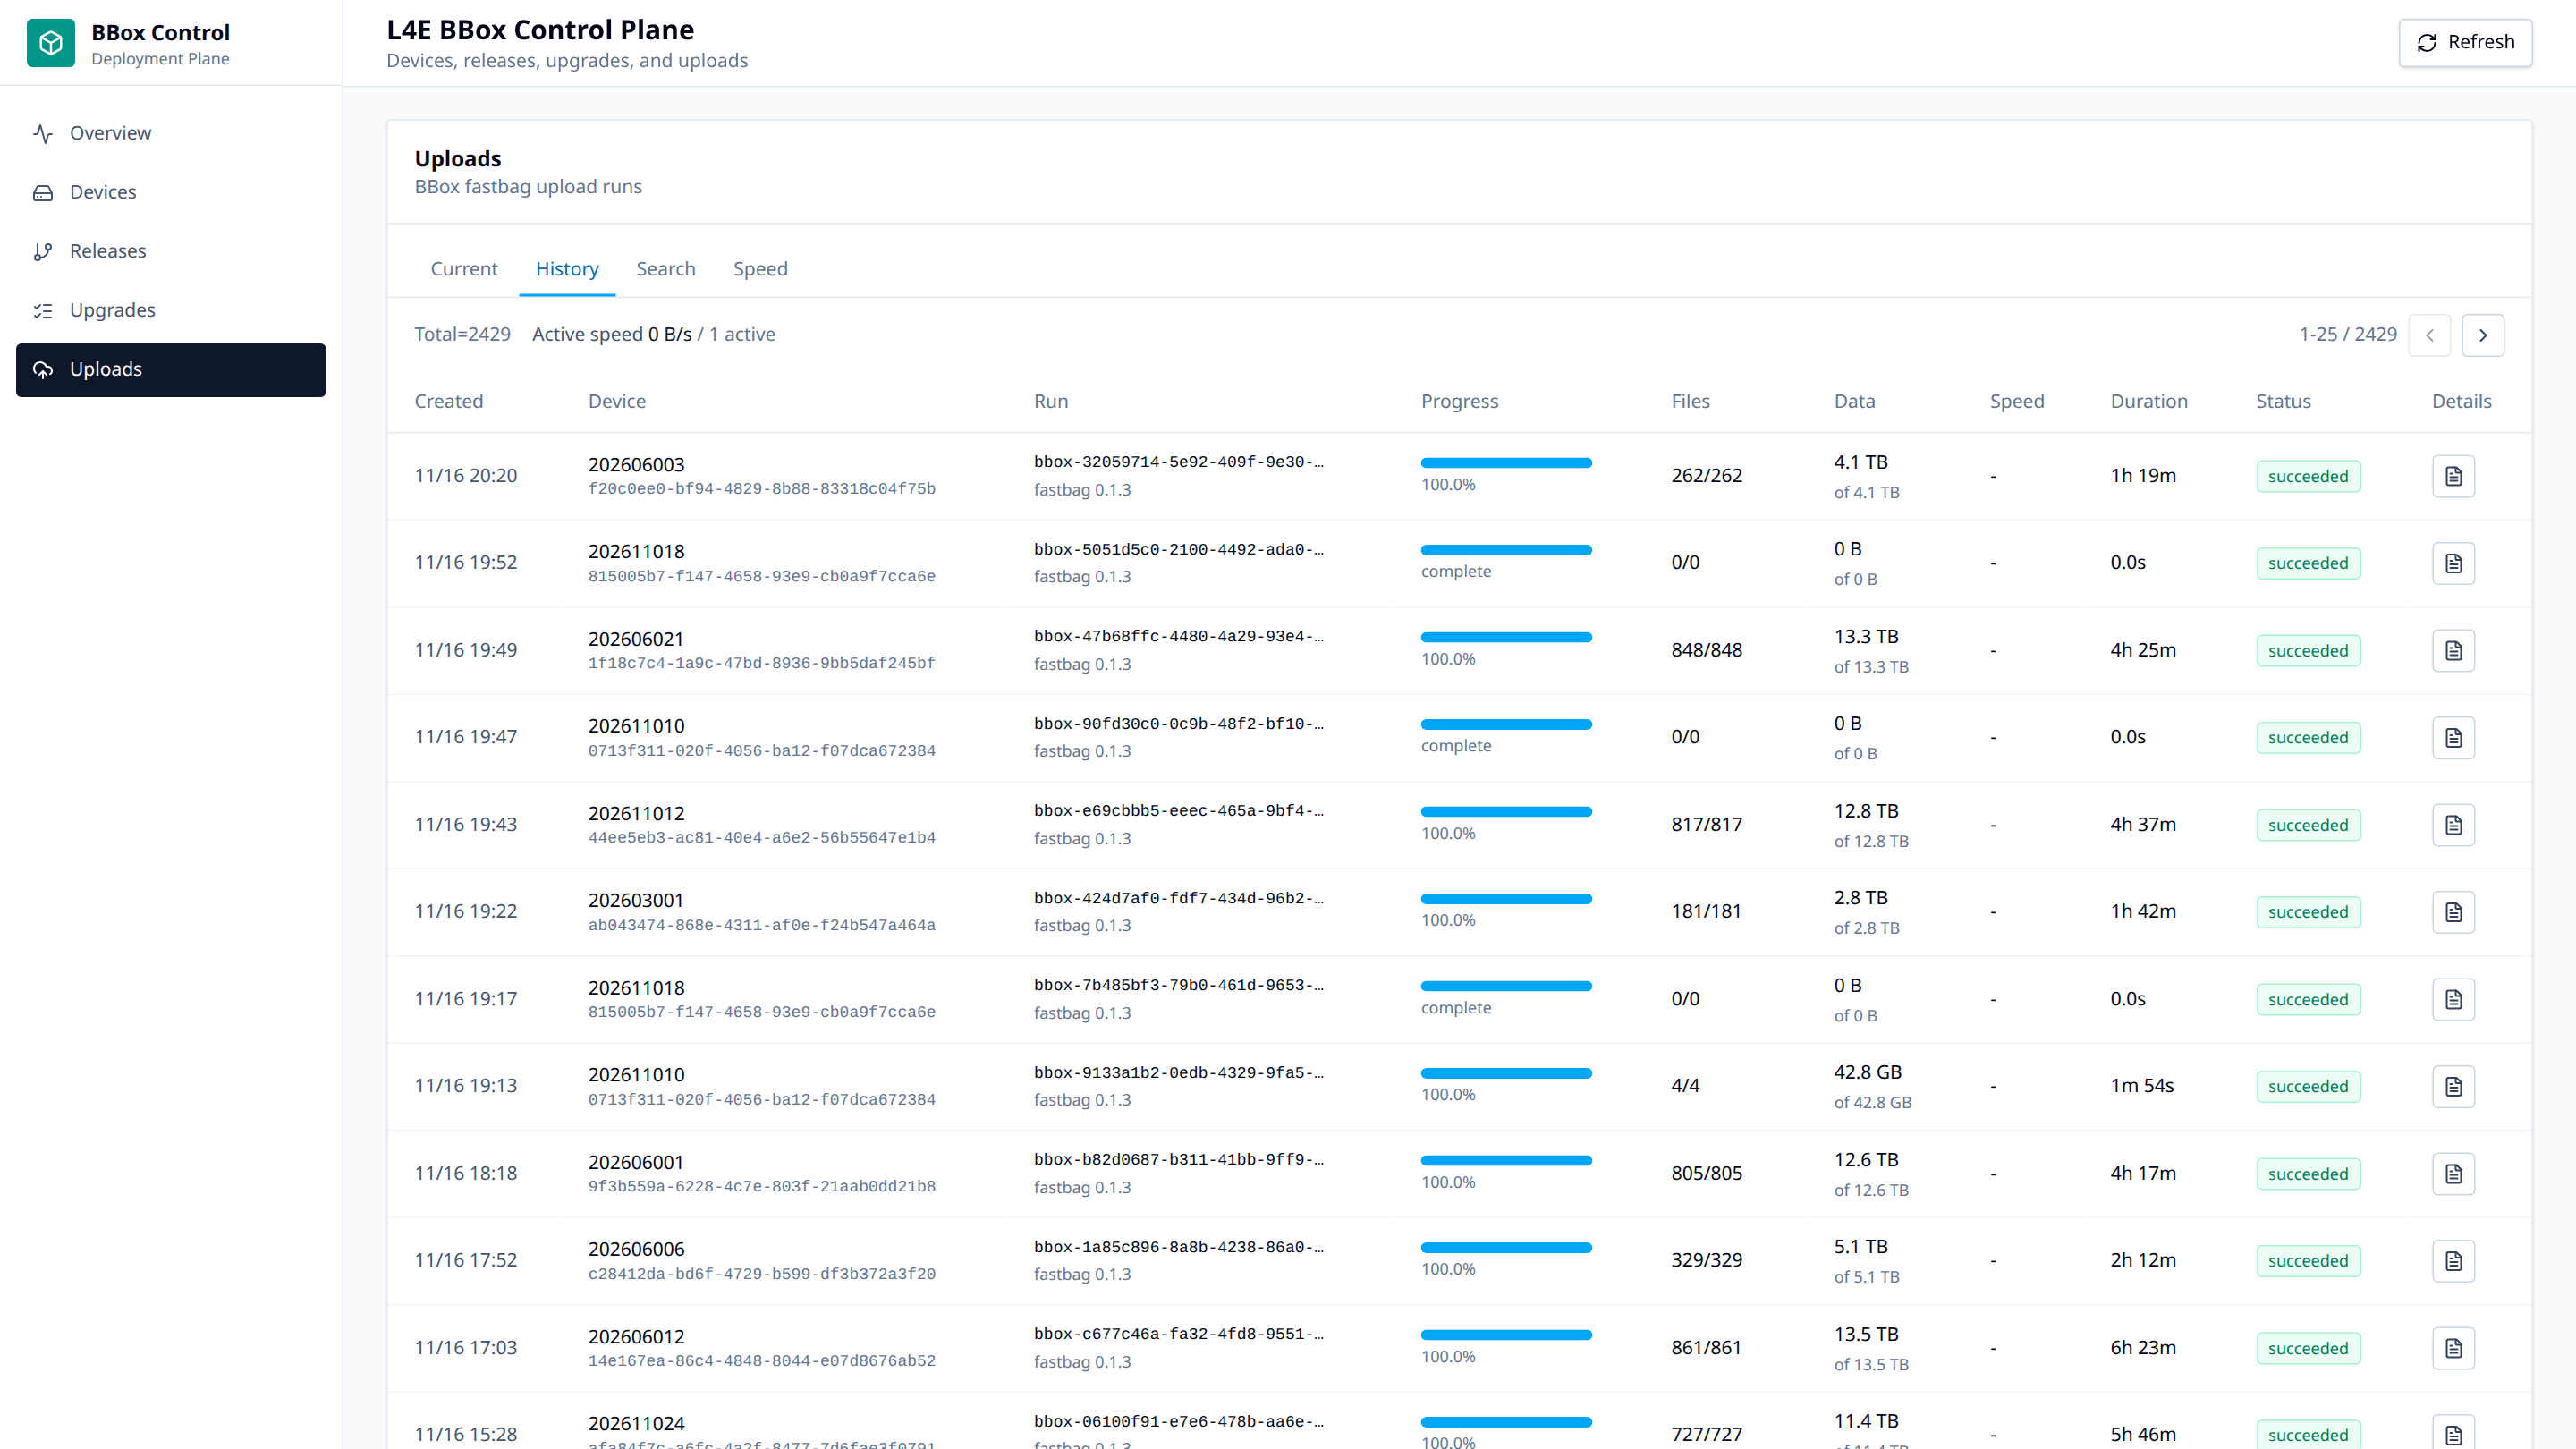 真实上传历史;单次任务的数据量与耗时不代表平台吞吐上限。
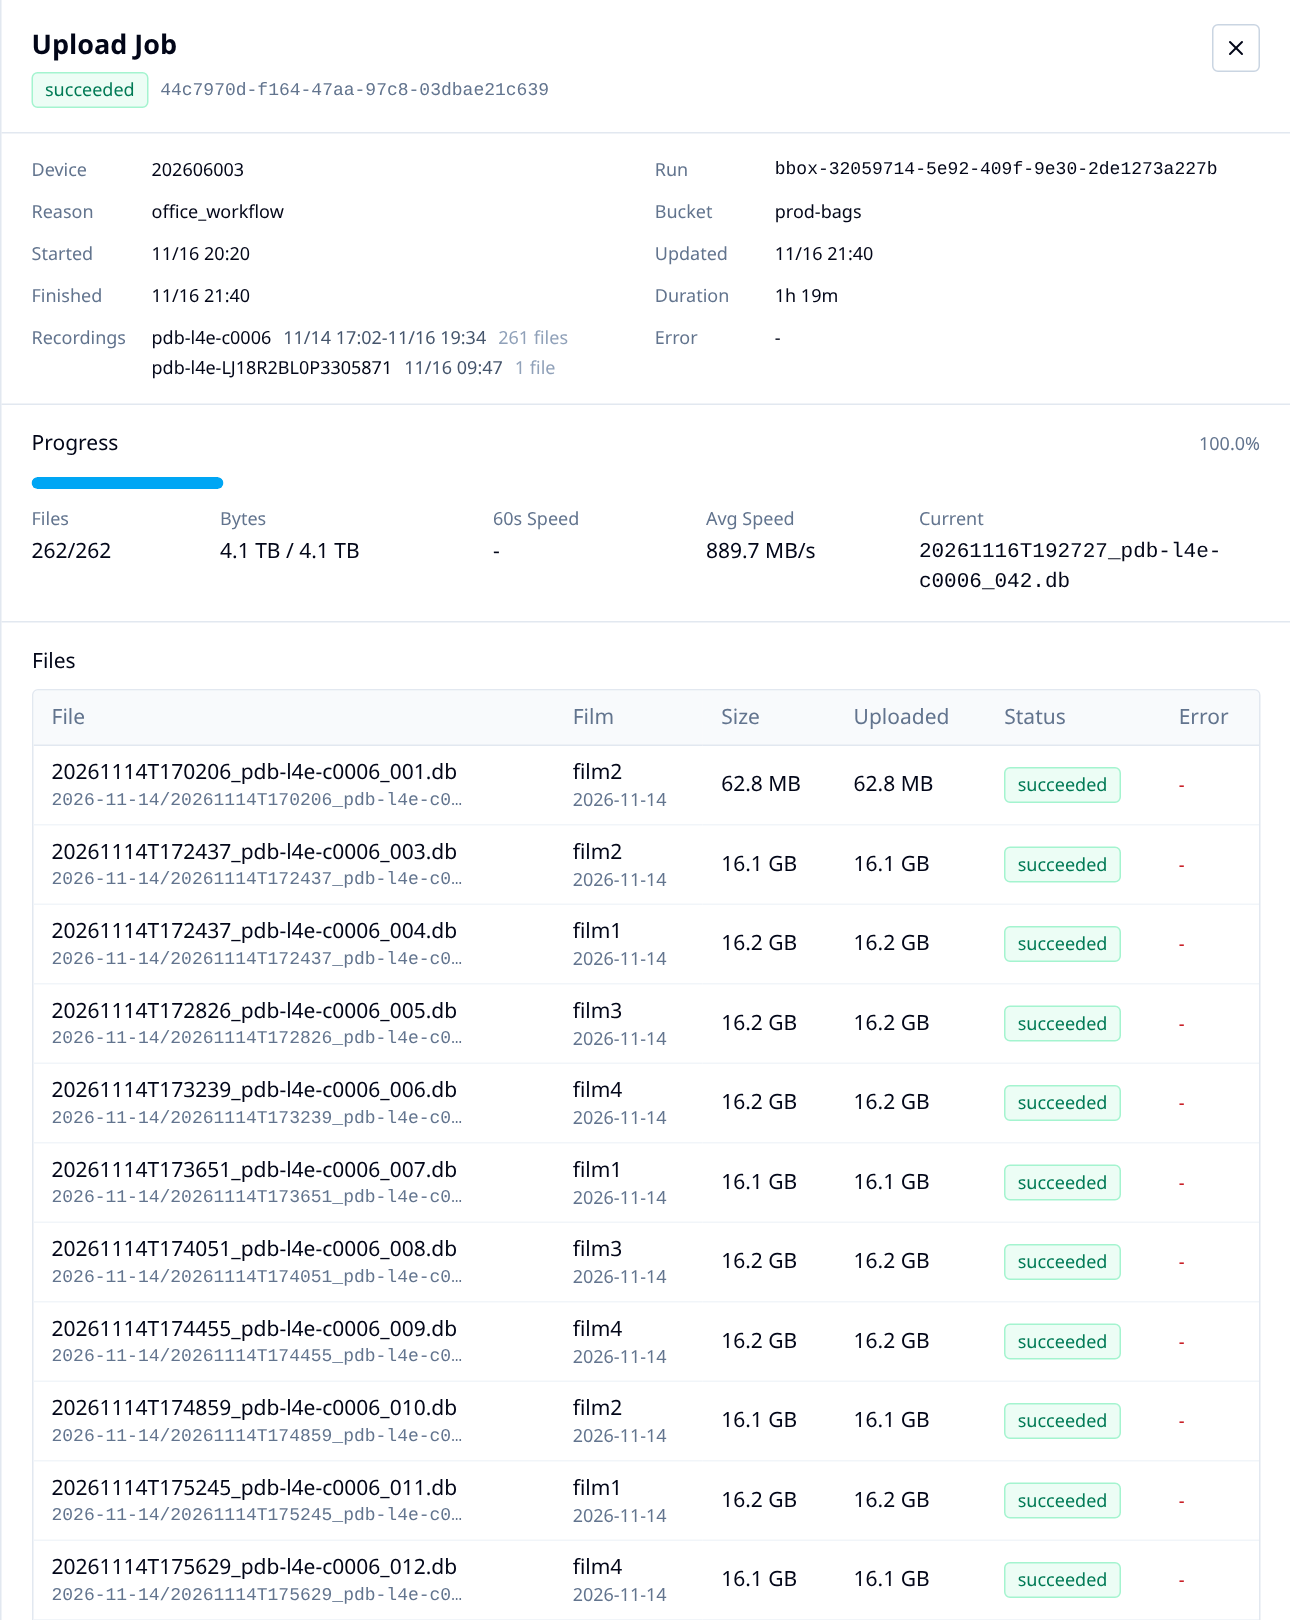 真实任务详情:保留文件名、进度、状态与数值。
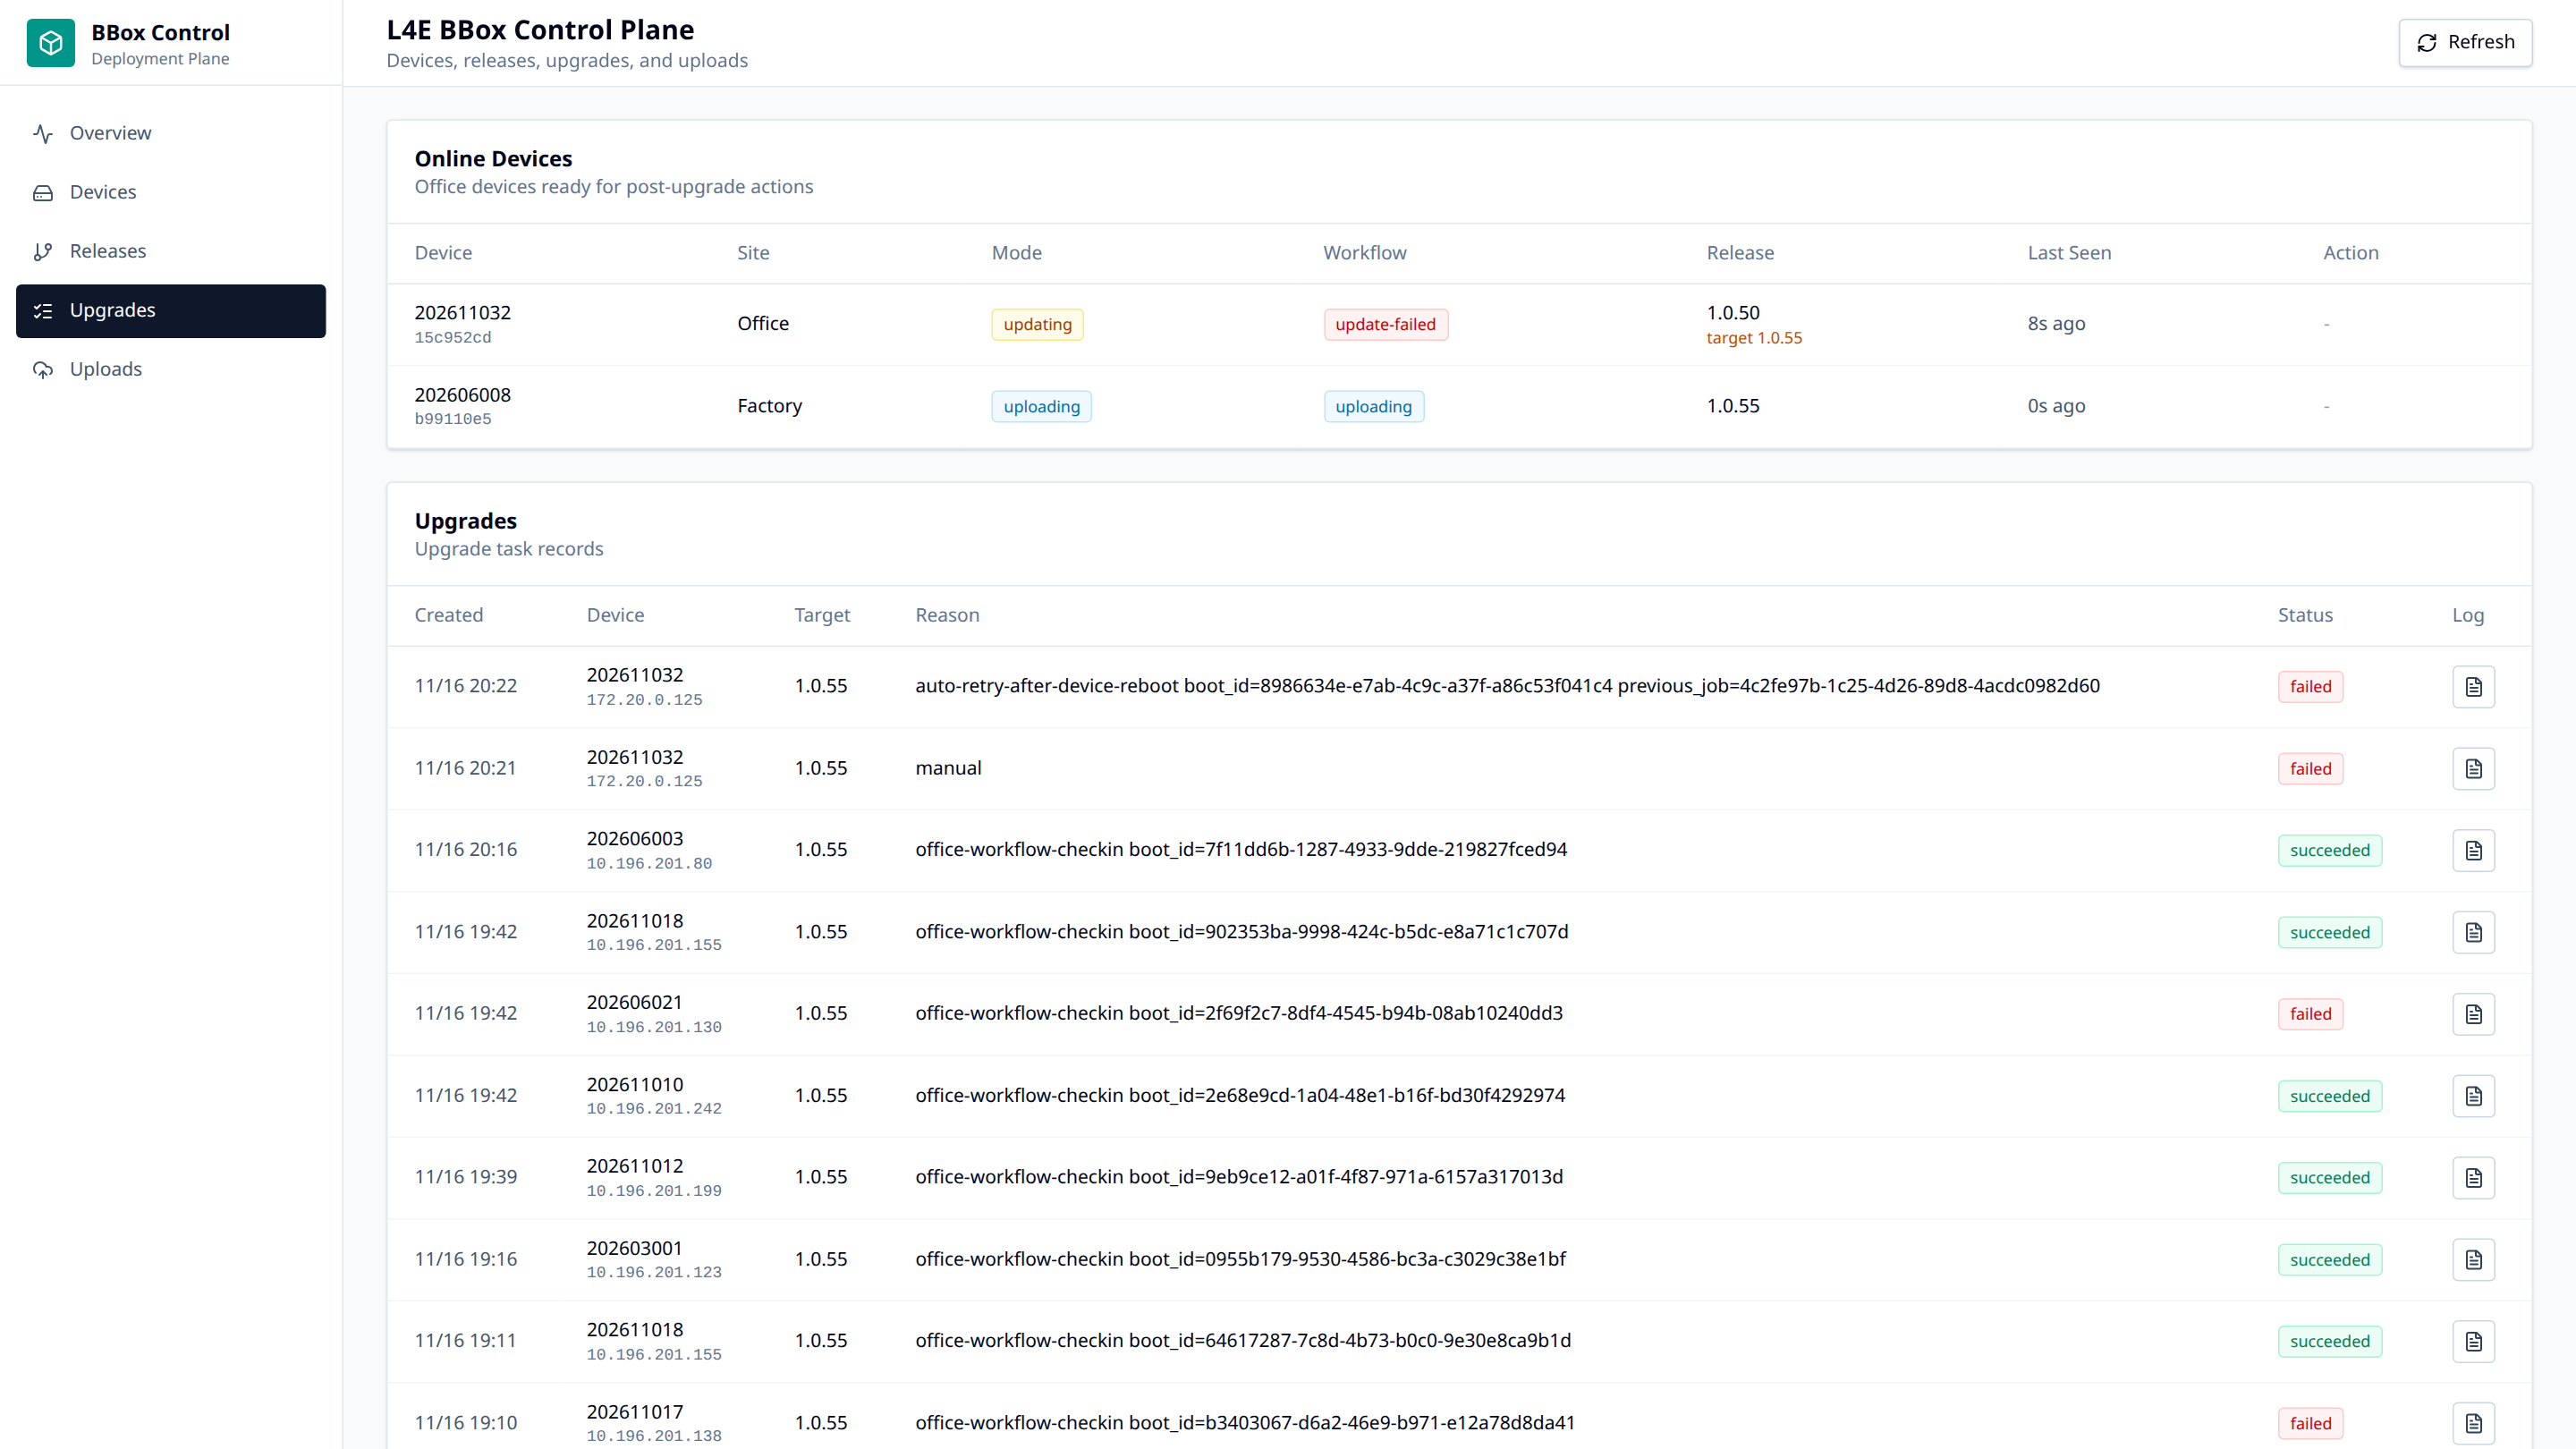 真实升级记录;成功与失败均保留,失败可继续追到任务日志。
Engineering outcomes / 工程价值
让采集设备长期运行,也能持续维护
把 Linux、消息传输、存储、应用服务与控制面连接起来。
01
采集过程可见
录制状态、存储容量
topic 诊断、错误与积压
02
软件版本可持续维护
发版、配置、部署与 OTA
健康检查、恢复与升级回执
03
运行与回收可追踪
远程状态、异常与版本历史
上传任务、文件进度与结果
与 System Engineer / AI Ops 的关联边缘设备运行 · 部署自动化 · 数据入口质量 · 故障诊断
技术展开:切包前后的 I/O 争用,如何通过日志、缓冲指标和磁盘状态定位。
Appendix A / 三个工程如何协作
Appendix B / 录制可靠性